自然语言搭仿真:13 个 Omniverse 项目里 agent 到底做了什么
把仿真想法变成能跑的应用程序,过去意味着攒资产、接物理与渲染、再验证场景行为对不对。英伟达这篇的立场是:这些活可以让 agent 来干,人负责下指令、看结果、决定改哪里——Omniverse 的库提供 GPU 加速的物理、渲染与传感器仿真,agent 提供把库拼起来的那层"胶水代码",而那层胶水恰恰是过去最耗人的部分。
英伟达在 2026-10-29 一口气放了 13 个项目,作者多数是自家工程师(仿真技术组、Omniverse 开发者关系、RTX 传感器验证、Isaac 应用组)。下面按"输入 → agent 做什么 → 产出/数字 → 该怀疑什么"逐个过,重点不在炫技,而在哪些环节 agent 已经在收敛、哪些还明确没验证。
本文完整编译英文源文 NVIDIA Blog,2026-10-29《Into the Omniverse: How Developers Turn Ideas Into Simulations With Frontier AI Agents》 的全部 13 个案例。全部为厂商自述,我们未复现(数据截至 2026-11-02)。
一、先说这层"胶水"是什么
| 组件 | 作用 |
|---|---|
ovstage |
场景更新/运行时 |
ovrtx |
RTX 渲染 |
ovphysx / Newton |
物理(Newton 为开源物理引擎) |
ovstream |
把视图推到浏览器 |
ovui |
界面 |
| Isaac Lab / Isaac Sim | 机器人学习与仿真 |
SimReady(simready-foundation) |
带物理属性的仿真就绪资产规范 |
| USD Content Agents | 配置物体在仿真里怎么动、怎么相互作用 |
看懂这张表,后面 13 个案例其实都在做同一件事:用自然语言把上面这些库按正确顺序接起来,并生成应用代码。 差别只在输入数据类型(照片、点云、CAD、视频)和验收指标(像素差、帧率、抓放成功、仿真-实测传感器偏差)。
二、13 个项目
1. 从场地扫描造"可编辑的建筑模型"
输入:全景照片 + 点云测量。问题:仓库扫描里全是货架和机器,建筑结构被挡住了。
David Wehr(仿真技术组)让 Astra 从全景图建几何、并与点云对齐,产出去掉内容、可编辑、可直接仿真的建筑模型——之后开发者往里放货架和机器,评估布局与自动化方案,再动真场地。OpenUSD 存模型,ovrtx 渲染供检查。
这条最值得 BIM 团队注意:它做的正是"扫描→结构→可编辑"里最脏的一步,且判据是"能不能往里摆东西",不是"看起来像不像"。
2. 燃气轮机 what-if 数字孪生
输入:一台燃气轮机 + 发电机的仿真模型。Pradeep Kaushik 让 Astra 围绕它搭了一个 what-if 应用:调负荷、环境温度、燃料组分,对比功率、效率、燃料消耗与设备响应。共 6 个测试程序,包含负荷变化、燃料阀卡死、排气传感器故障。
技术栈是 Cantera(热化学)+ SciPy(设备动力学);结果映射到转子动画与颜色编码的温度/压力/流速指示,ovstage 更新、ovrtx 渲染、ovstream 推到浏览器。工程师能转、能放大剖视图、切指标、暂停与拖动时间轴,旁边配曲线与虚拟仪表。
3. 用开源 SimReady 资产对话搭场景
GTC 柏林发布的 SimReady Central Library 有 2,000+ 个仿真就绪 USD 资产。Paul Kind 把 agent 指向这个库,用对话搭出一个厨房:180 个摆放、来自 63 个不同资产、外加 18 个自定义几何,用 Isaac Sim 出渲染图再逐步调整。
这条的价值不在"厨房好看",而在资产库 + 对话式装配这个组合:过去摆一个仿真场景,一半时间在翻资产库、对尺寸、改朝向。
4. 仓库仿真压测:先到 30fps,再翻倍定位瓶颈
Bhavik Sanganee(首席工程师)让 Astra 建了一个仓库仿真,然后持续加复杂度并追查变慢原因:
- 场景翻倍时性能首次跌破目标;
- 把物理计算、图像渲染、视频准备并发执行后性能恢复,并继续扩容;
- 80 条传送带 + 40 个机械臂 + 800 个箱子,1080p 满分辨率、稳定 30fps、持续两分钟,机械臂完成 640 次成功放置;
- 再翻一倍又掉,测试把瓶颈定位到物理与机器人控制管线。
这条是 13 个里工程味道最重的:它展示的是"agent 帮你找到瓶颈在哪一段",而不是"agent 让仿真变快"。
5. 柔性线缆布线
电子装配里,机器人要把一根会弯的线缆绕过元件、对准插入端口。Oyindamola Omotuyi 用 Isaac Lab + Newton 物理 + Omniverse 渲染 + Robotiq 夹爪搭了仿真;Astra 还写了一套强化学习:学到的走线动作 + 位姿反馈 + USB-C 插入的纠正微调。
注意它自己的话:控制器用的是"直接由仿真提供的信息"。下一步才是摩擦夹持,以及用真机能从相机/传感器拿到的信息。
6. CAD → SimReady 资产
机器人的 CAD 模型只有形状,没有物理属性。用 ABB YuMi:把 CAD 转 OpenUSD、按参考图匹配外观、配置关节与碰撞几何,再按 SimReady Foundation 要求验收,最后在 Isaac Sim 里测。
结果:双臂与夹爪完成 4 个立方体抓放循环,使用仿真中的指尖接触与摩擦。明确声明:估算的物理属性没有对真实机器人标定。
7. 人形机器人仓库模拟器
Frank DeLise 把一个 SimReady 仓库 + 人形机器人做成可交互模拟器,第一/第三人称视角。Astra 负责接 ovphysx(物理)、ovstage(场景)、ovrtx(渲染)、ovui(界面),并用 simready-foundation 生成物理场景,然后生成动画与应用代码把这些能力串起来。
8. 自动驾驶测试工作流
Doyub Kim 让 Astra 建了 Zero to Alpamayo:基于旧金山 Market Street 的可复用仿真环境。做法是先把工作流画出来,再分阶段接上资产创建、交通、Omniverse RTX 传感器仿真与 Alpamayo 驾驶模型,每接一段验一段。另一个 Cosmos3-Nano 实验在录好的仿真视频上改天气与光照,用来对比同一场景不同条件下驾驶模型的反应。
9. 用"传感器差值"去改数字孪生
Ashley Reid(RTX 传感器验证)让 Astra 与 Claude Fable 5 两个 agent 把 ovrtx 的相机与原始 LiDAR 输出跟实录数据比对,从零建了 2 个数字孪生、改进了 2 个已有孪生。约 三天的迭代里,agent 量差异 → 改 OpenUSD 场景 → 再量,改动针对缺失物体、几何、材质,验收看相机与 LiDAR 指标。
这是全篇最"可迁移"的一条方法论:验收标准不是"看着像",是量出来的传感器偏差。
10. Robo Olympics:用物理试验调机器人
Tae Kim(Omniverse 工程与产品负责人)用体育视频和自然语言指令让 Astra 搭了 Robo Olympics:Unitree G1 人形机器人做动作,Newton 物理 + Warp 加速 + ovrtx 渲染与虚拟相机。一个实验里机器人100 次试跨栏成功 64 次。
11. 机器人拆解:CAD 与仿真一起改
Jens Jebens(OpenUSD 高级产品经理)让 Astra 在 PTC Onshape 里建汽车悬挂、在 Isaac Sim 里配置,然后量可用空间、设计一把机器人能伸到螺栓的扳手,报告在仿真里成功拆下一个悬挂件。
12. 把国际空间站搬进浏览器
Nic Johns(工程总监)让 Astra 把 NASA 资产拼成带遥测的 OpenUSD 国际空间站模型,一个提示词起手,再用一个追问把场景转到地球白天侧好让行星可见。Blender 备资产,ovrtx/ovstage/ovstream 渲染、运行、串流——3D 模型与运行数据进浏览器。
13. 把拍到的房间变成测试环境
Chirag Majithia(Isaac 应用工程)用立体相机采集做重建:PyCuSFM + FoundationStereo + nvblox,人负责挑物体与确认摆放;Astra 装配生成资产与 Blender 资产,用 USD Content Agents 配置物体怎么动、怎么互作用;Isaac Sim 里的测试反过来指导门与抽屉的碰撞/接触修订。
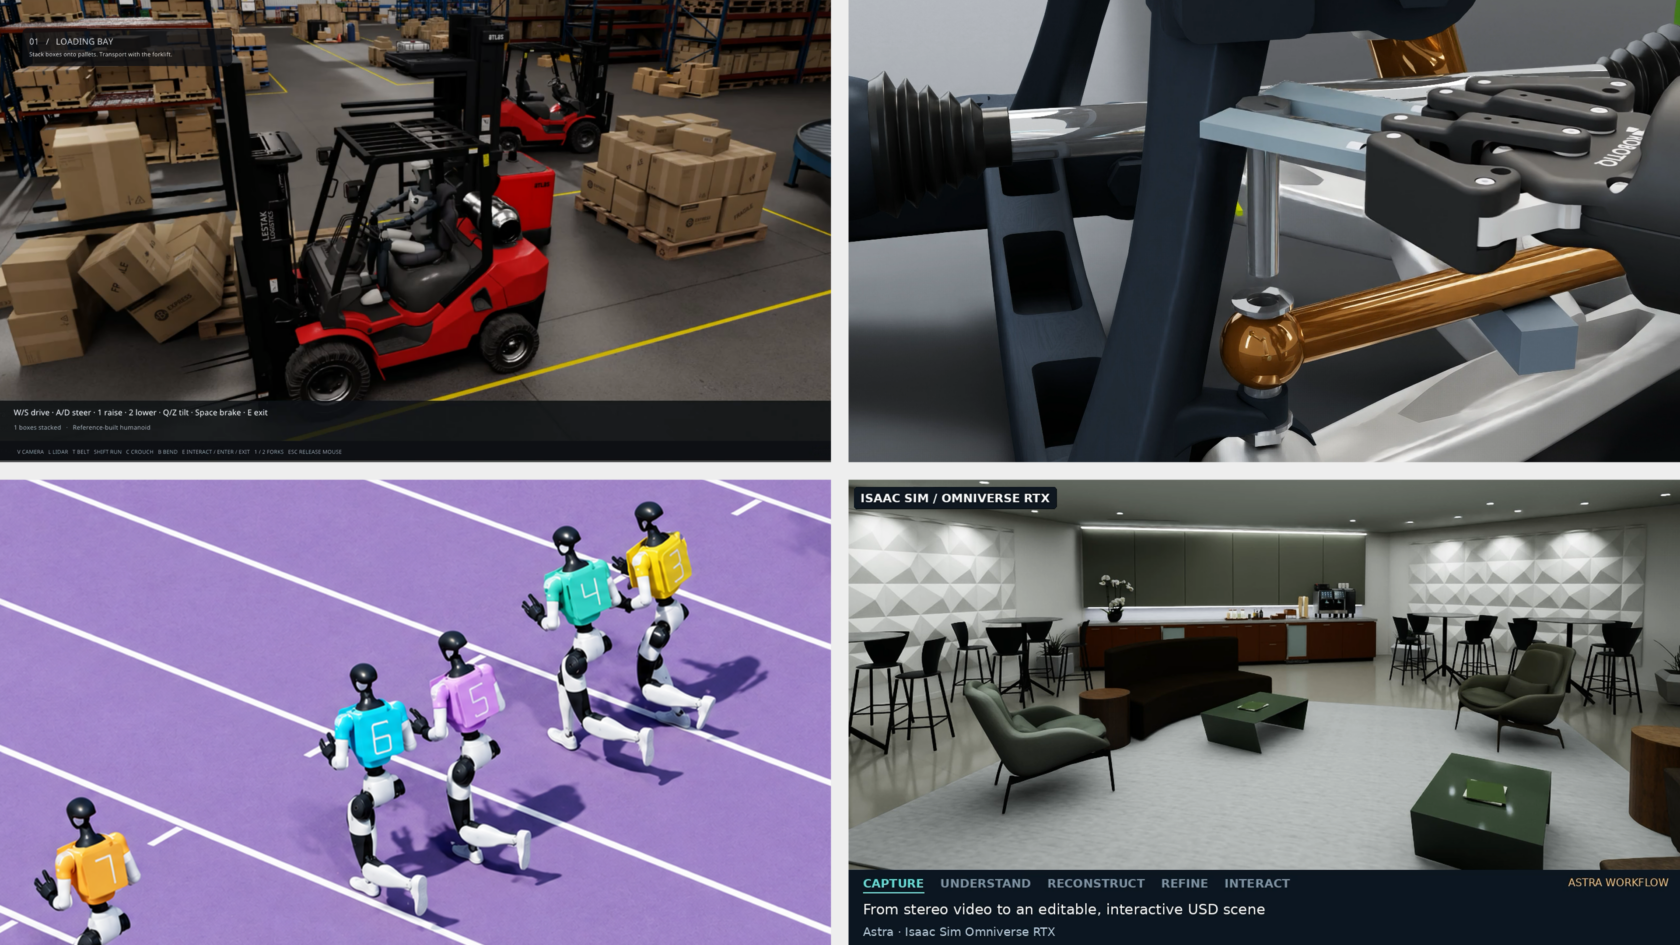
图:源文主视觉四联图(NVIDIA)。原图:4up KV
三、把这 13 个案例摊平看,能读出三条规律
规律一:agent 接手的是"接线"和"脚手",不是"判断"。 每个案例里人都保留了验收动作:看渲染、比传感器指标、判"这场景能不能往里摆货架"。agent 写的是把那 8 个库按顺序串起来的代码、以及第一版场景。
规律二:所有硬数字都以"仿真内"为前提。 640 次放置、64/100 次跨栏、4 次抓放循环、30fps/两分钟——全是仿真里达成的,没有一条说迁移到真机还是这个数。第 6 条甚至直接写明物理属性未标定。
规律三:可验收的案例都自带指标。 传感器差异(第 9)、帧率与放置成功率(第 4)、跨栏成功率(第 10)。反过来,纯"生成得好看"的案例(厨房、ISS)没有指标,也无法有——它们的目标是可用性,不是精度。
四、要动手的话,从哪条进
- 有扫描数据、要可编辑结构 → 第 1 条,判据是"能不能往里加内容"。
- 有 CAD、要仿真就绪资产 → 第 6 条 + SimReady Foundation 的五步教程。
- 有实测数据、要数字孪生 → 第 9 条,先把相机/LiDAR 的比对指标定出来,再谈重建。
- 场景跑不动 → 第 4 条的思路(并发物理/渲染/准备,再逐段定位)比学任何 API 都先有用。
想在动手前先看看手上的 CAD/STEP 长什么样、单位与朝向对不对,可以直接丢进在线 CAD 查看器——USD 管线的第一段永远是"这份 CAD 到底是不是我以为的那份"。
五、边界
- 厂商内容:作者多为英伟达员工,原文是产品宣传性质的技术综述;我们没有复现任何一个项目。
- 实验性:文中"下一步""包括"的表述(摩擦夹持、真机传感器信息、policy 训练)说明多数项目停在原型。
- 未标定:第 6 条明确写了估算物理属性没对真机标定;引用其抓放结果时请带上这句。
- 不构成选型建议:SimReady 规范、Isaac Lab、Newton、Warp 的版本与许可请以官方文档为准。
Sources
- 主源文:NVIDIA Blog《Into the Omniverse: How Developers Turn Ideas Into Simulations With Frontier AI Agents》,2026-10-29 https://blogs.nvidia.com/blog/developers-simulation-frontier-ai-agents/
- Omniverse 库与 agent skills:https://developer.nvidia.com/omniverse
- SimReady Central Library 与 SimReady Foundation 教程(源文链接)
- 主视觉四联图:blogs.nvidia.com/…/4up KV
同主题阅读
本文属于「数字孪生」专题。BimAnt 编译整理,转载请注明出处。文中所有数字均为英伟达自述的仿真内结果,未经本站复现。
本文属于「数字孪生」专题。查看专题全部文章 →