
AI 3D建模工具: Tripo 3D | Meshy AI
一句话结论:3D 产物的错误极少会报警——角色从广告牌边缘月球漫步 6.5 米,视口没发现、反复看片的作者也没发现,一个 44 行的射线探针发现了。本文编译 2026 年 10 月的三组实测:Blender 动画的逐帧支撑检查(@lovestaco,dev.to,10-05)与两次 AI 生成网格的离线体检(Tripo vs SupaVoxel 骷髅、Hyper3D vs SupaVoxel 骨架猫,dev.to,10-10)。表面上是动画与网格两个领域,结论是同一个:能用数字量出来的,不要用眼睛验收。
一、月球漫步 6.5 米:目测漏掉的错误
故事发生在一支约 60 秒的产品解释动画里:蜘蛛侠 Miles 在落日城市里荡网,每一块"广告位"都是街道的一部分——墙面广告、屋顶广告牌、LED 跑马灯、公交站与地铁灯箱,结尾还有一辆失控的列车。
作者做了一件让整个项目变成"构建系统"的事:场景里没有任何东西是手工编辑的。整个 street.blend 由 Python 脚本无头(headless)生成——Blender 5.2 + EEVEE 渲染,显卡只是一块 4GB 的 GTX 1650。build/street.blend 不是拿来打开微调的文件,而是构建产物,和 dist/ 目录一个性质。于是每次修bug都是"改代码 + 重建",工作流长这样:
Python 脚本 → blender -b → street.blend
  → 支撑检查干净?
  → --fast 草稿渲染 → 带时间码的审片副本
  → 看着对?→ git commit → 全质量渲染
问题就出在"看着对"这一步。Miles 从广告牌框架边缘往外月球漫步了 6.5 米——不是走在广告牌上,是走在"什么都没有"上;而且方向还和身后走下屏幕的顾客相反。作者看过这段不止一次,没发现;视口也没发现。最后是一个44 行的 Python 脚本发现了它。
二、把场景当构建产物:脚本才是唯一事实来源
在这套工作流里,Blender 的撤销系统全是"题外话":Ctrl+Z、撤销历史、File → Revert、.blend1 备份,都有用,但当 .blend 是生成出来的时候,它不是事实来源——脚本才是。真正的"快照按钮"是 git:
git log --oneline -- miles/scripts/04_street.py
git checkout <commit> -- miles/          # 那份脚本与资产
blender -b build/character.blend --python scripts/04_street.py   # 重建那个场景
作者的做法是每轮审片后提交一次,这样任何一个给人看过的版本都能被精确重建;旧渲染也保留(street_v1、v4a),以便两个版本并排比较而不用重渲。
顺带记两个"便宜又立竿见影"的渲染事实,它们来自实测而不是直觉:
- 显卡本来就是满的——EEVEE 是 GPU 光栅化器,运行时约 80% GPU 利用率、2.2GB 显存,没有"闲置 GPU 等着被打开";另一套渲染器 Cycles 是路径追踪,在 GTX 1650 上只会更慢。
- 真正决定单帧成本的是三项:屏幕空间光线追踪(湿街反射,最大头)、运动模糊(每帧多渲时间步)、采样数(线性放大渲染时间)。
--fast档关掉前两项、采样从 16–24 降到 8,360p 下单帧从约 0.6 秒降到约 0.33 秒(约 2 倍);全片 58 秒 = 1,760 帧,审片渲染从约 18 分钟降到约 10 分钟。再加 270p 选项、25% 分辨率 8 采样的接触表(contact sheet)和"只从第 N 帧重渲"的局部重渲。
教训和治疗慢 API 一样:在要求更快的机器之前,先弄清楚工时花在哪。大多数时候你在为没人看的东西付钱。
三、探针怎么工作:40 行 check_support.py
最初的探针只是一个数字:每一帧,量"最低的脚趾"和脚下表面之间的间隙——目标是大约 +5 厘米(脚趾骨比鞋底略高)。就是这个数字,揭开了问题:
| 转场(在抬高的表面上) | 修复前 | 修复后 |
|---|---|---|
| 下蹲 → 喷网(广告牌顶沿) | 下沉约 10 厘米,持续 3 帧 | +0.03 ~ +0.07 米 |
| 下蹲 → 月球漫步(广告牌走道) | 先弹起 22 厘米再落回 | +0.02 ~ +0.10 米 |
| 下蹲 → 挑衅(屋顶) | 向上漂移 10 厘米 | +0.04 ~ +0.07 米 |
22 厘米的弹起 = 蜘蛛侠毫无理由地悬空。(很符合人设,但不是作者要的。)
第一版修复"很讲道理"却毫无效果:把根骨骼高度在转场窗口里平滑过渡。数字几乎没动。测量指出了原因——问题不在髋部,在交叉淡入的姿势:下蹲与站立的中点,混合后的双腿各伸展一半,脚自己就抬起来了,髋部曲线再平滑也追不上腿在做什么。有效的做法是停止预测、开始测量:逐帧找到最低的脚趾,把根骨骼移动到"脚趾始终离地表固定距离"的位置,再做轻微平滑。核心函数(节选):
def contact(self, start, end, floor, toe=0.05, smooth=2, limit=0.35):
    """让最低的脚趾在每帧都保持在地表 `floor` 之上 `toe` 的距离。"""
    for f in frames:
        self.scene.frame_set(f)
        low.append(min((self.rig.matrix_world @ self.rig.pose.bones[b].head).z
                       for b in ("mixamorig:LeftToeBase", "mixamorig:RightToeBase")))
    corr = [max(-limit, min(limit, floor + toe - z)) for z in low]  # 逐帧修正
    # 每帧打一个关键帧,而不是隔帧打
那个 limit=0.35(±35 厘米)是承重的:没有上限时,一段结尾真的起跳的剪辑被"修正"了 8 米——函数看到脚在空中,判定地面位置大错,把整个角色拖过去接脚。加了钳制,真正的跳跃才留得下来。
四、测量取代目测:三个被抓住的 bug
一旦有了"每帧打印一个数字"的探针,数字就开始指向视口里永远看不到的问题:
- Miles 升空 18 米,持续恰好一帧。 早先的"锁地"处理隔帧打关键帧、中间线性插值。在单个镜头内这完全合理;跨硬切就是灾难——从屋顶切到街道时,两个关键帧之间的那一帧落在"屋顶"与"街道"的中点,线性插值把 Miles 放到街道上方约 18 米处,持续一帧。30fps 下这是 33 毫秒的故障,播片时你永远抓不到;探针立刻标出来了。修复:这些区间内每帧都打关键帧,不留插值余地。
- 硬切落在小数帧上。 剪辑以浮点帧调度(混合长度和速度是算出来的),一个"硬切"可能从第 1037.4 帧开始;Blender 只渲染整数帧,于是第 1037 帧显示的是"旧姿势 + 新位置",半个镜头粘着另一个镜头。修复:硬切用
math.ceil对齐整帧,镜头的最后一帧是ceil(end) - 1。这是动画版的 off-by-one,藏在一个浮点里。 - 遍历时删除关键帧。 收集待替换关键帧的引用,然后循环
keyframe_points.remove(kp)——每删一个,后面所有索引前移,下一个引用就指向了相邻元素,循环静默地删错帧,两个镜头的首帧丢了高度键。这就是"在for x in items里删列表元素"穿上了 3D 外衣;修复是收集索引、从后往前删。
这一节的重点不是任何一个 bug,而是:第一版修复理论上正确、实践上无效,只有一个"每帧一个数字"的探针能告诉你这一点。不要目测根骨骼运动,去量。
于是探针变成了常设测试 scripts/check_support.py(约 40 行),每次渲染前都跑,每 3 帧采样一次,回答一个问题:他脚下有东西吗?
- 跳过"本该在空中或倒挂"的剪辑(荡网、悬挂、翻滚);
- 找最低的脚趾,垂直向下
scene.ray_cast; - 忽略命中的角色、蛛丝、蜘蛛或钞票(蛛丝不能当地板);
- 间隙超过 25 厘米或正在下沉 → 标记该帧;把连续帧归并成区间,输出读起来像一份测试报告。
它抓到的东西肉眼全部漏过:6.5 米月球漫步(修复:加一条钢制检修走道——真实广告牌本来就有——并让月球漫步和顾客同向);25 厘米宽的墙沿上摆了 40 厘米的站姿(一只脚悬空;修复:加 1.25 米检修平台);一次转身把身体甩出 2 米(根骨骼枢轴离髋部约 4 米,混合转身让根骨骼绕远处枢轴转了 150°,"像隔壁房间门轴上的门";修复:转身混合期间逐帧给根骨骼打键,让髋部走直线、身体绕髋部转)。最后一条的教训值得单独记住:转身总是绕"某个点"旋转,值得检查是哪个点。
另外还有两个让团队反馈进得来的小改动:每次渲染同时输出一个 _tc.mp4,把帧号与"时间/总长"烧在画面角落——有人说"f1201 看着不对",可以直接映射回场景帧号,不用再"呃,公交那个镜头之后,大概中间"。
(原文作者在构建 LiveReview,文内含其产品推广;上述数字来自其自述实测。)
五、AI 生成的网格也要体检:水密 ≠ 可打印
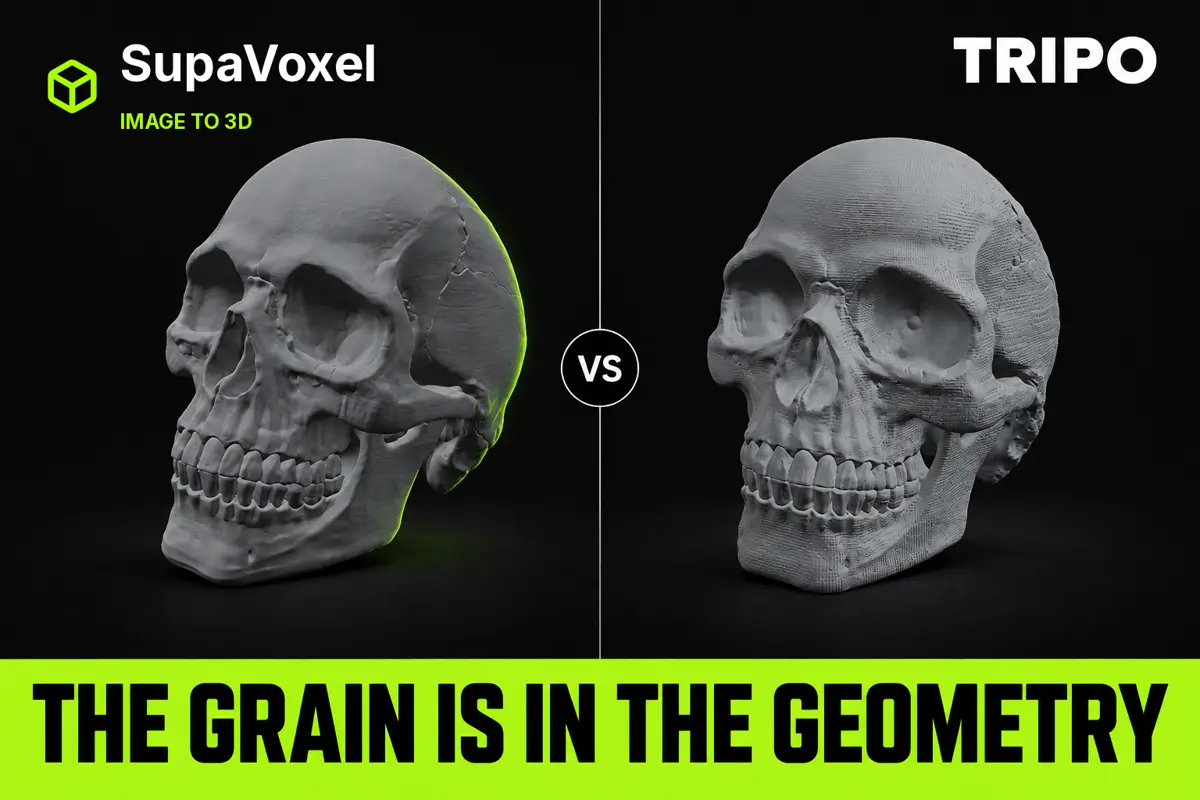
同样的问题在 AI 生成 3D 模型上更严重:渲染图看起来"很对",但交付给人的是网格文件。一篇 2026-10-10 的离线实测把这个问题量化了:同一张照片(1,680,710 字节)分别交给 Tripo 与 SupaVoxel,默认参数、各跑一次,下载 GLB 后在离线脚本里解析——不读面板上的数字;按位置合并顶点后测量,统一缩放到 120 毫米高。
| 指标 | Tripo | SupaVoxel | 说明 |
|---|---|---|---|
| 花费 / 文件 / 三角面 | 55 credits / 62.70MB / 1,952,540 | 3 credits / 5.37MB / 960,138 | 2.03× 三角面 |
| sliver faces(细长近零面积三角) | 1,157 | 6 | 相差 193×;退化面两者均为 0 |
| 连通壳 | 3 | 385 | Tripo 赢;SupaVoxel 打片前需要一次合并/实体化 |
| 非流形边 | 2 | 576 | Tripo 赢 |
| 边界边(洞) | 4 | 0 | SupaVoxel 赢 |
| 绕序一致性 | 不一致 | 一致 | Tripo 切片前必须先翻转法线 |
| 平均三角边长(120mm) | 0.2635 mm | 0.3598 mm | Tripo 细 1.37×,但 0.4mm 喷嘴都分辨不了 |
| 树脂体积 / 成本(120mm,$35/L) | 483.80 cm³ / $16.93 | 472.89 cm³ / $16.55 | 差 $0.38(2.3%) |
| 支撑面积(45° 阈值) | 8,837.9 mm²(19.06%) | 8,544.5 mm²(19.01%) | 几乎打平,$0.02 以内 |
最有价值的一条发现是"木纹去哪了":把两个模型的贴图全部剥掉后,SupaVoxel 的表面是干净骨骼;Tripo 的表面仍是满屏水平波纹——它没有把参考照片的木纹"画"上去,而是把木纹位移进了顶点。换材质、换贴图都没用,打印出来就是真实的波纹,只能靠打磨。作者把它称为"sliver 工厂":1,157 个细长三角形大多住在这些波纹里,而且不是"三角面多就脏"——退化面两边都是 0,Tripo 的三角面是"形状长错了"。
结论不是"哪家更好",而是:"AI 网格可直接打印"这个说法,这两家一个都没挣到。Tripo 赢在壳体结构与更细的网格,代价是 55 credits、绕序翻转和一次打磨;SupaVoxel 赢在零洞、一致绕序、6 个 sliver 和 3 credits,代价是 385 个连通壳需要一次脚本化合并。一次输入、各跑一次——这是一个数据点,不是一次基准测试。
六、UV 缝不是裂缝:先焊接,再数边
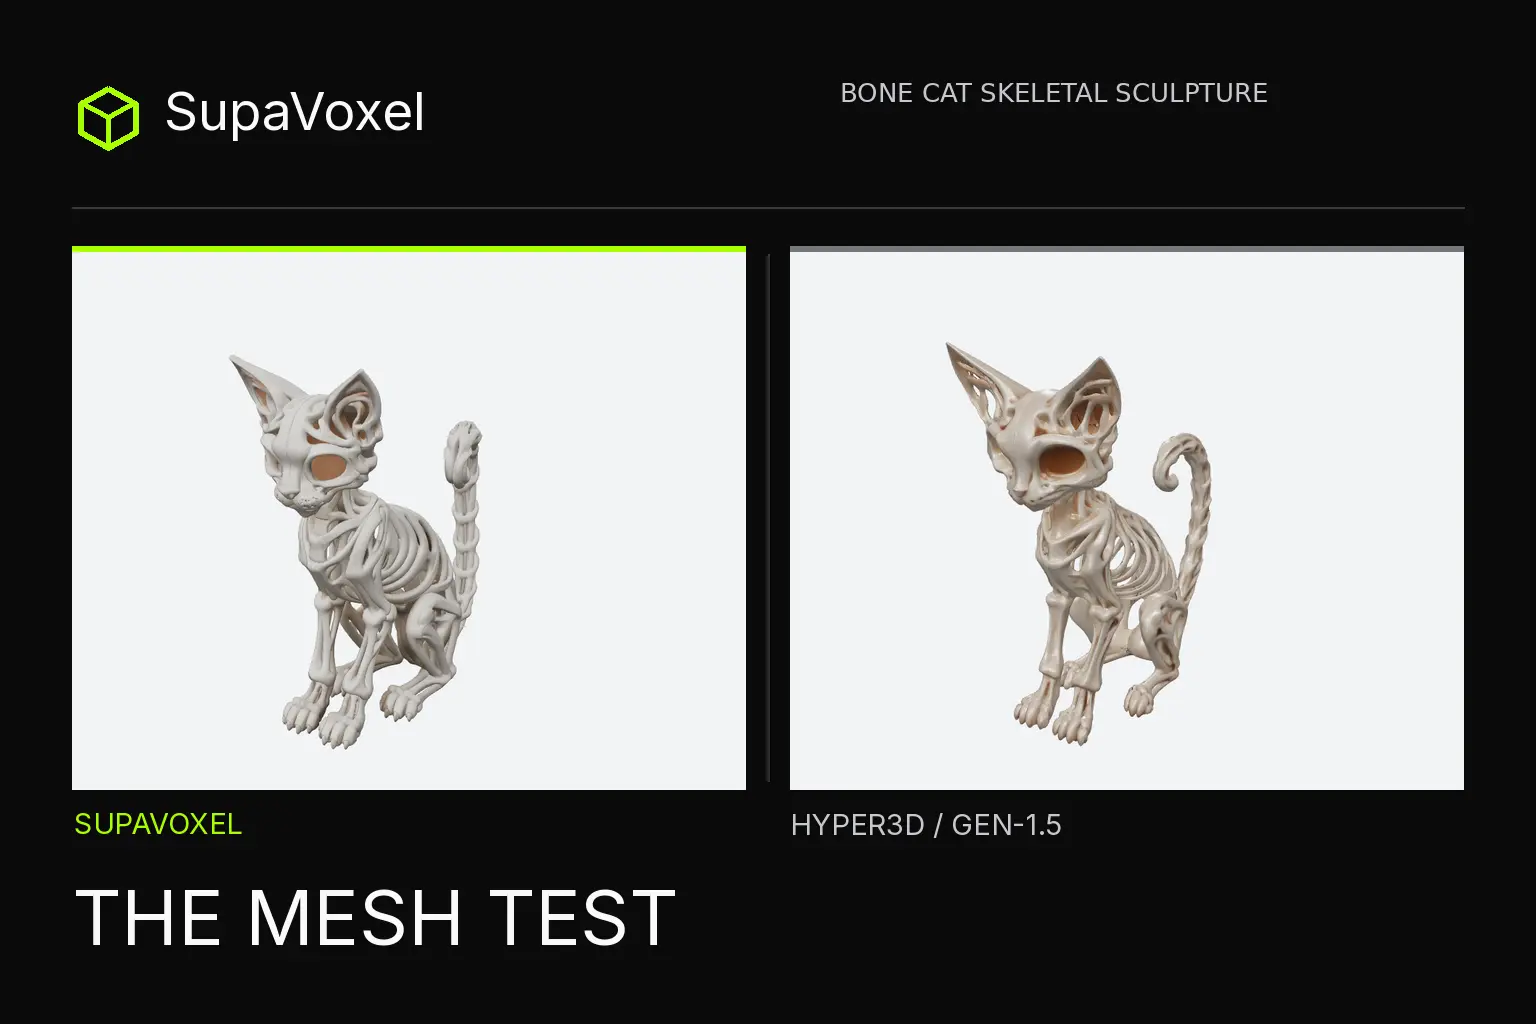
第二篇实测(2026-10-10,同一套离线方法)把对象换成了"镂空骨架猫",对比 Hyper3D(Gen-1.5 PBR 导出;Gen-2.5 预览不可下载)与 SupaVoxel(Original GLB),并给出了一条对任何网格检查都适用的警告:
直接按原始索引数边界边,两份文件分别"看起来"有 94,024 和 277,250 条边界边——这些是 UV 切分导致的重复顶点,不是洞。
按位置焊接(weld by position)之后,两份文件都是:0 条边界边、0 条非流形边、绕序一致、单一连通壳(Hyper3D 焊后 59,890 个顶点,SupaVoxel 749,477 个)。原文有一句话值得抄在检查清单上:
把 UV 缝当裂缝的打印店,可能白烧几小时修复、甚至把一个结构完好的壳体扔掉;而停在"水密"就收工的打印店,照样会放过一根细到印不出来的肋骨。
其余数字:SupaVoxel 用 12 倍三角面(1,499,910 vs 120,000)换来更细的平均边长(0.3139mm vs 0.7664mm),但在网格卫生上输得很惨——7,217 个 sliver + 19 个退化面,对 249 个 sliver + 0 个退化面(多出 6,968 个 sliver);向下朝向面积 4,322.7mm²(10.55%)vs 3,020.2mm²(11.92%)——百分比与绝对值方向相反,且"向下面积"不等于支撑材料;实体填充树脂估算 $1.36 vs $1.63(差 $0.27,且是纸面算术)。两份模型都没有测量最细肋骨直径,都没有物理打印、没有断裂测试,而且都在"照片没拍到的背面"各自虚构了内容。
一句话收尾:"水密"是一道门,不是一张保证书。它说明拓扑闭合,不说明耐久、不说明最细特征能印出来、更不说明"可打印"。
(两篇网格实测均由作者自述"用自己账号独立购买/测试",但对比对象 SupaVoxel 在文中反复出现并附带入口;本文按"方法与数字"引用,不替任何产品背书。)
七、3D 产物的验收清单
把两边的经验合起来,就是一份"先量再信"的清单:
渲染/动画(渲染前)
- [ ] 逐帧探针常设化:脚部/碰撞/边界检查写成脚本,每次渲染前跑,而不是怀疑时才跑;
- [ ] 按区间看结果:把标记帧归并成区间输出,像读测试报告一样读它;
- [ ] 根运动要量不要看:跨硬切不发隔帧键;硬切对齐整数帧;转身时明确根枢轴在哪;
- [ ] 审片副本烧入帧号与时间码,让"哪一帧不对"可以被指出来;
- [ ] 版本化脚本而不是二进制:每轮审片后提交,保存旧渲染用于并排比较。
网格(交付/打印前)
- [ ] 先剥贴图看几何:贴图会掩盖被位移进顶点的"假纹理"(木纹、花纹、砖缝);
- [ ] 按位置焊接顶点,再数边界边/非流形边——UV 缝不是裂缝;
- [ ] 数 sliver 与退化面,而不只是三角面总数;三角面多 ≠ 更脏,也 ≠ 更好;
- [ ] 检查绕序(winding)一致性,不一致的文件切片器会把内表面当外表面;
- [ ] 量最细特征(壁厚/肋径),并与喷嘴/树脂的最小可打印尺寸对比——"水密"和"能印出来"是两件事;
- [ ] 算体积与支撑,但别把估算当报价;最终一定要过一遍切片器,最好打一个样件;
- [ ] 一次输入、一次运行只是一个数据点:换参考图、换参数,结论可能完全不同。
想先看看导出结果再发出去,可以用 3D 模型在线查看器 打开 STL/OBJ/GLB/FBX 检查网格与朝向,或把成片素材转成 glTF / GLB 格式 用于网页预览。
同主题阅读
- 外包渲染实测:四台笔记本农场 vs SheepIt 免费农场
- CAD 交付验收:STEP 的缝合公差与网格拓扑检查
- Blender MCP 服务器横评与云渲染(2026 年 10 月)
- 专题:AI × 3D / 生成式 AI 完全指南
本系列另两篇:Agent 审计日志:证人即嫌疑人,怎么让谎言留下痕迹("行动者即记录者"的信任问题与六个留痕机制)与 审计不是一次性事件:上线前清单与可辩护的 Agent 决策(审计前准备、AI 找 bug 的经济学与 Agent 决策的四个控制)。
来源
- @lovestaco(Athreya aka Maneshwar), Spider-Man Moonwalked Off a Billboard and Only My Test Suite Noticed(dev.to,2026-10-05;作者在构建 LiveReview,文内披露):https://dev.to/lovestaco/spider-man-moonwalked-off-a-billboard-and-only-my-test-suite-noticed-46k7
- @lovestaco, I Made Spider-Man Swing Without Animating a Single Frame(dev.to,2026-10-03;上半篇:Mixamo 动画重定向与 CMU 动捕):https://dev.to/lovestaco/i-made-spider-man-swing-without-animating-a-single-frame-blender-rigging-and-mcp-14f7
- @selinionescu, Tripo AI Skull Review 2026: 1,157 Sliver Faces From Fake Wood Grain(dev.to,2026-10-10;两侧均自购账号、离线解析 GLB):https://dev.to/selinionescu/tripo-ai-skull-review-2026-1157-sliver-faces-from-fake-wood-grain-46np
- @leilarowe, Hyper3D 3D Print Review 2026: Sealed Shell, Unproven Skeleton Ribs(dev.to,2026-10-10):https://dev.to/leilarowe/hyper3d-3d-print-review-2026-sealed-shell-unproven-skeleton-ribs-4f2m
本文由 BimAnt 编译整理,转载请注明出处。
本文属于「AI × 3D」专题。查看专题全部文章 →


